Vision industrielle et temps réel dans la fabrication du verre.
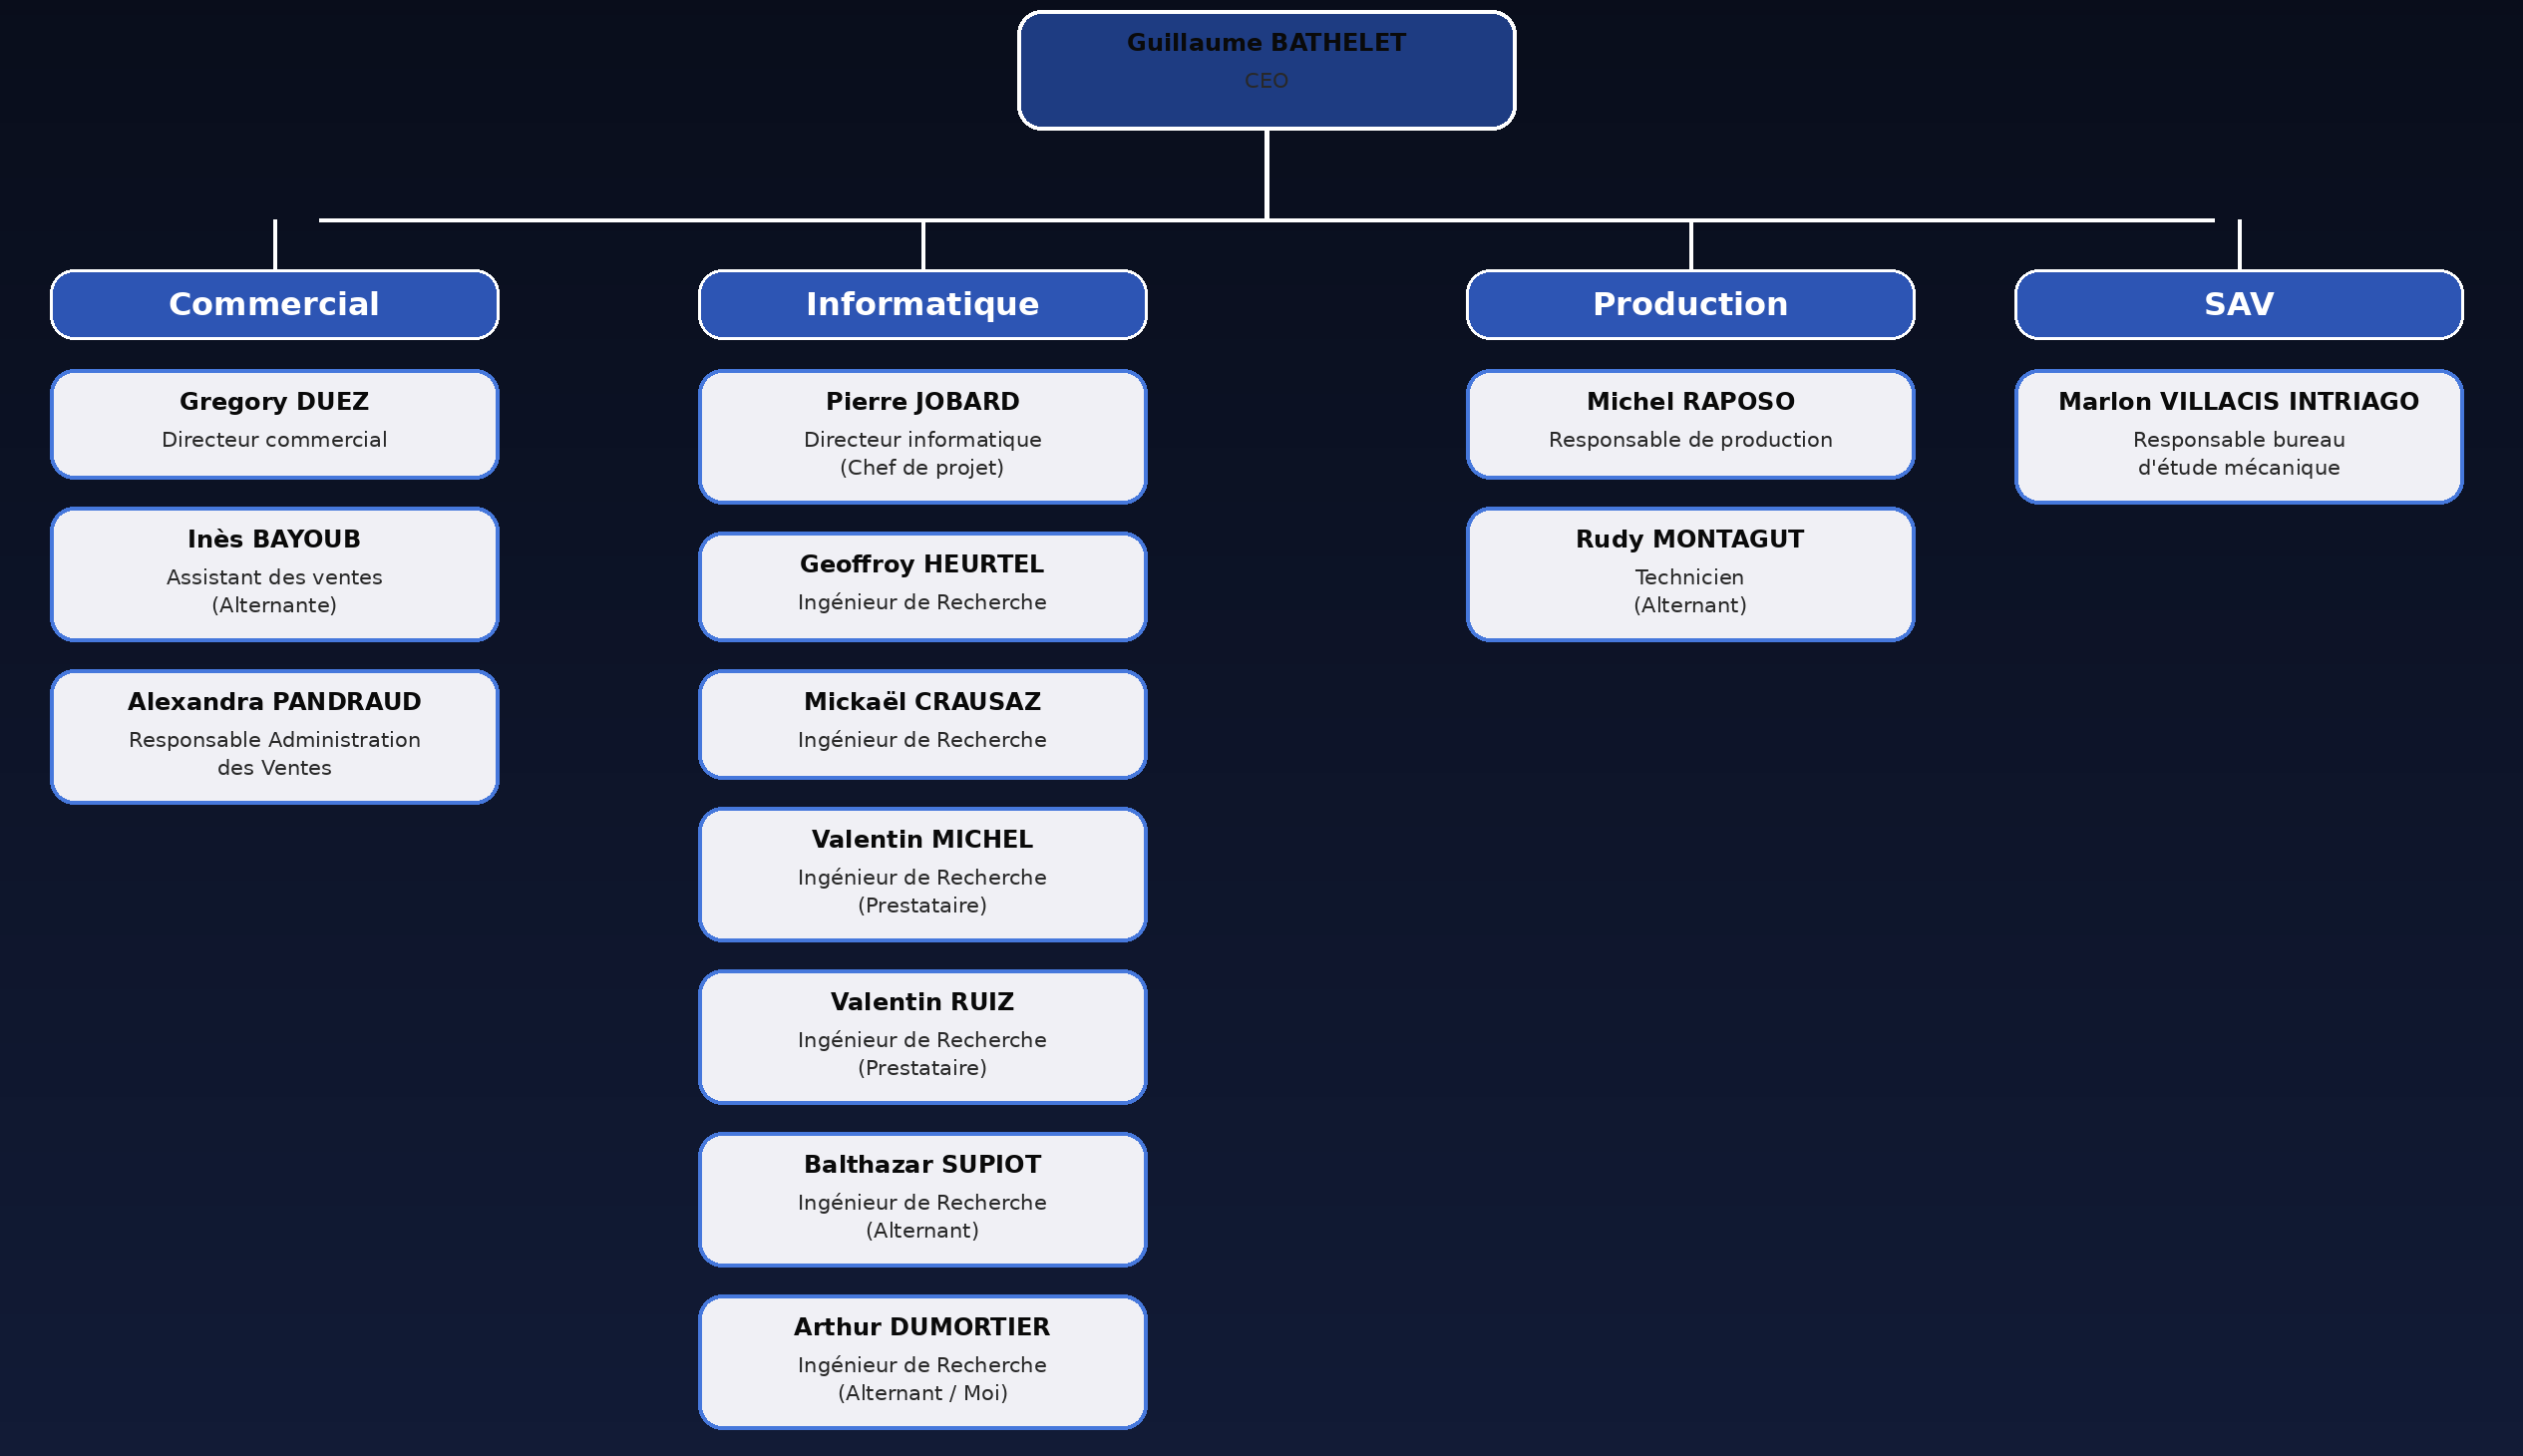
- I L'entreprise & les systèmes développés
- II Le parcours - la montée en autonomie
- III Qualité, méthode & relation client
- IV Bilan, compétences & perspectives
L'entreprise
& les systèmes développés
Konatic
Sur-mesure, jamais sur étagère. Un développeur fait tout le cycle, de l'architecture au SAV.
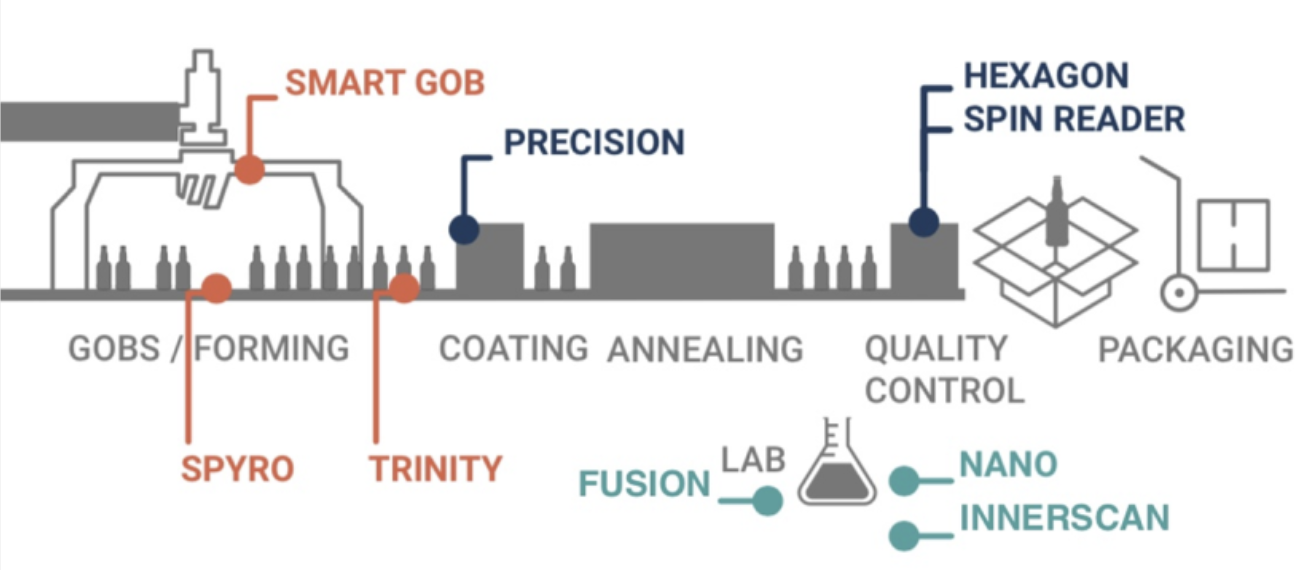
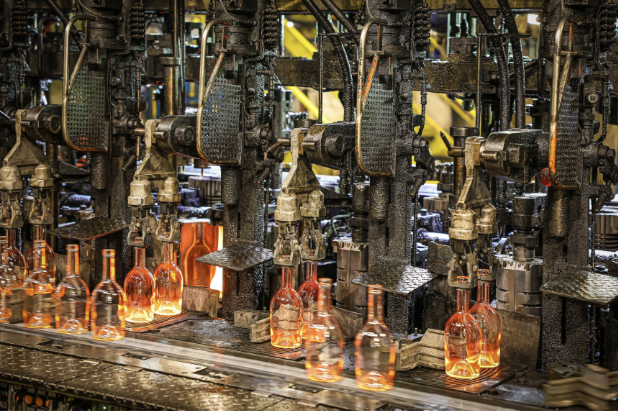
Comment naît une bouteille : 7 secondes, 7 étapes
Du four à la bouteille : 7 secondes
8 à 20 sections en parallèle. Jusqu'à 250 bouteilles par minute.
Le four
1 400 °C. Le verre devient visqueux.
Le gob distributor
Tube rotatif, plongeur, coupe ciseau. Résultat : le gob.
Mesurer une goutte en vol
Une caméra linéaire ne voit qu'une seule ligne de pixels.
C'est la chute du gob qui déroule l'image.
Le moule ébaucheur
La bague est formée en premier. L'ébauche est à l'envers.
Inversion, puis soufflage
Un bras retourne l'ébauche à 180°, l'air lui donne sa forme finale.
Surveiller les moules
Une caméra infrarouge voit les deux moules. Cible : leur température, pour piloter le refroidissement.
Refroidir lentement
Trop vite = contraintes internes = verre fragile.
Où j'interviens
Trois points de contrôle sur la séquence. J'ai travaillé sur les trois.
Développer contre le réel
Cadences de production :
± 250 bouteilles / minute
La ligne ne s'arrête jamais.
quelques microsecondes
Sous Windows, qui n'est pas temps réel.
Environnement particulierrement éprouvant
50 à 70 °C
Chaleur, vibrations, projections de graisse.
Zéro solution universelle
Chaque verrerie a ses propres automates.
SmartGob - mesurer le gob pour piloter la ligne
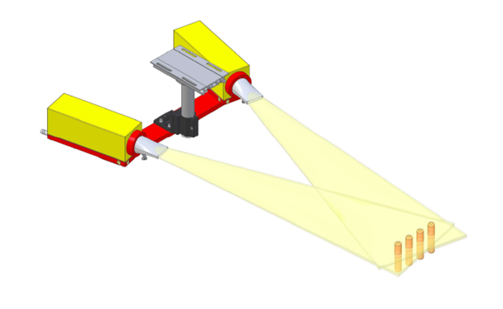
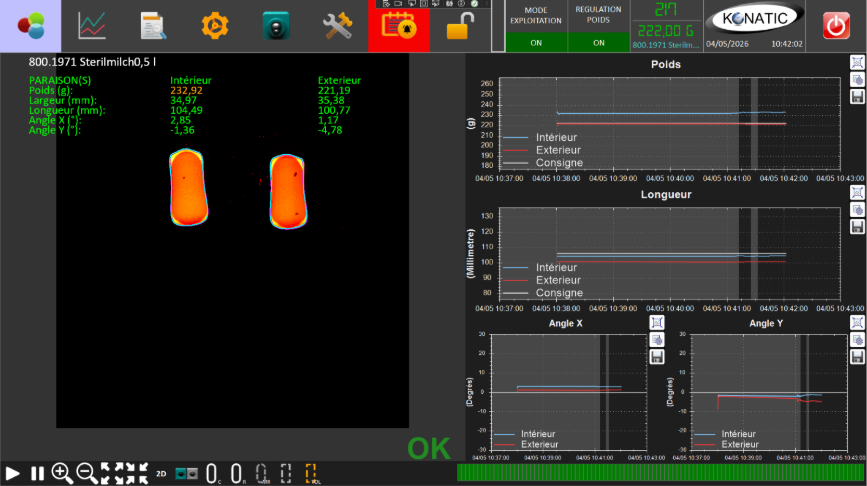
Une boucle fermée
- Capter - l'image du gob en chute libre
- Mesurer - pixels → millimètres
- Estimer - le poids, par corrélation
- Corriger - piloter la quantité de verre en temps réel (système motorisé)
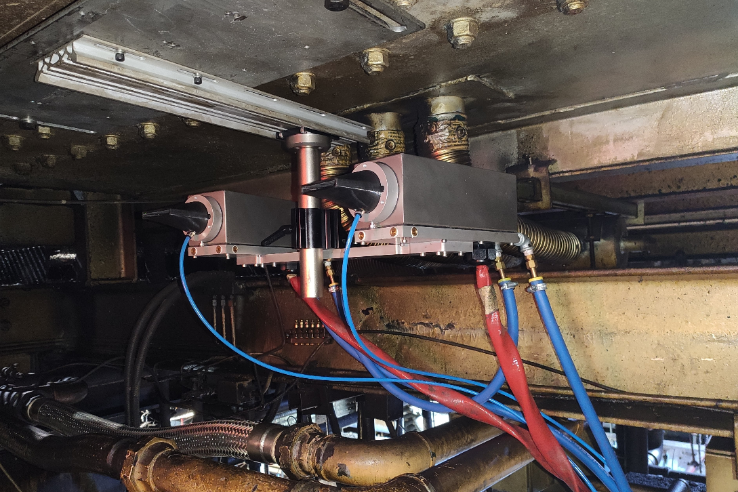
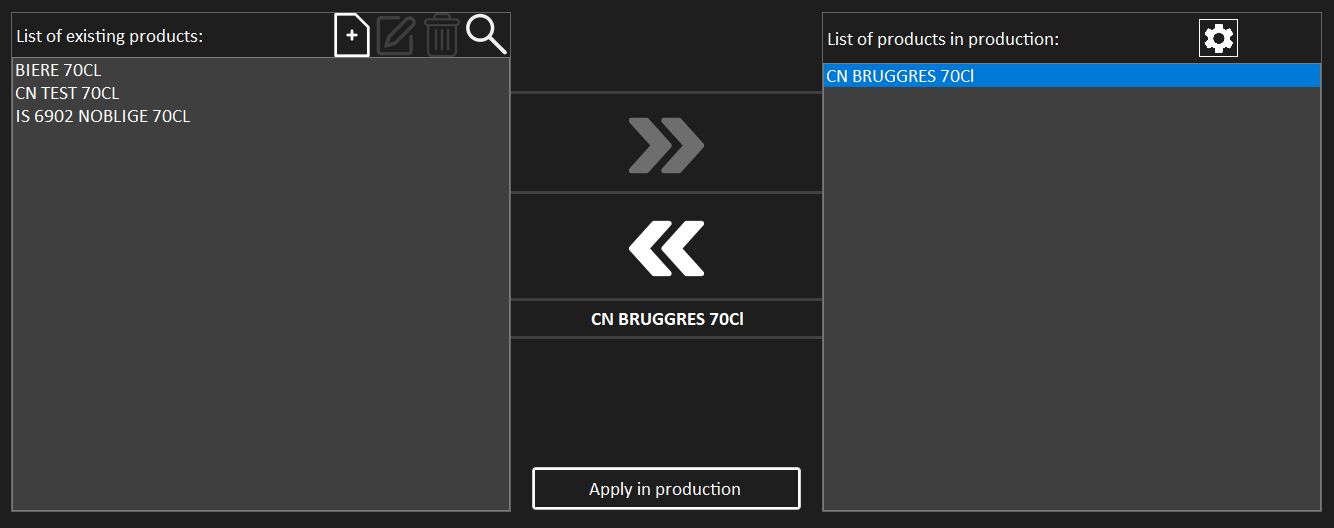
Spyro - Réguler la température des moules
- Une caméra infrarouge par section.
- Cible : la température des moules - Réguler leur refroidissement en pilotant la durée de ventilation des moules.
La supervision incendie - détecter un départ de feu
- Une caméra pour 3 à 4 sections.
- Détecter un départ de feu en temps réel. Système créé de zéro.
Le parcours :
la montée en autonomie
Deux ans et demi, cinq paliers. Un évolution de technicien à ingénieur
-
Une stack qu'on n'apprend pas à l'école :
C# WinForms, vision industrielle, automates. - Le déclic : ma première verrerie.
Reprendre un logiciel, "pas juste le nettoyer"
- Dette technique lourde : j'ai repensé l'architecture.
- Fiches de production : une bouteille reproductible des années plus tard.
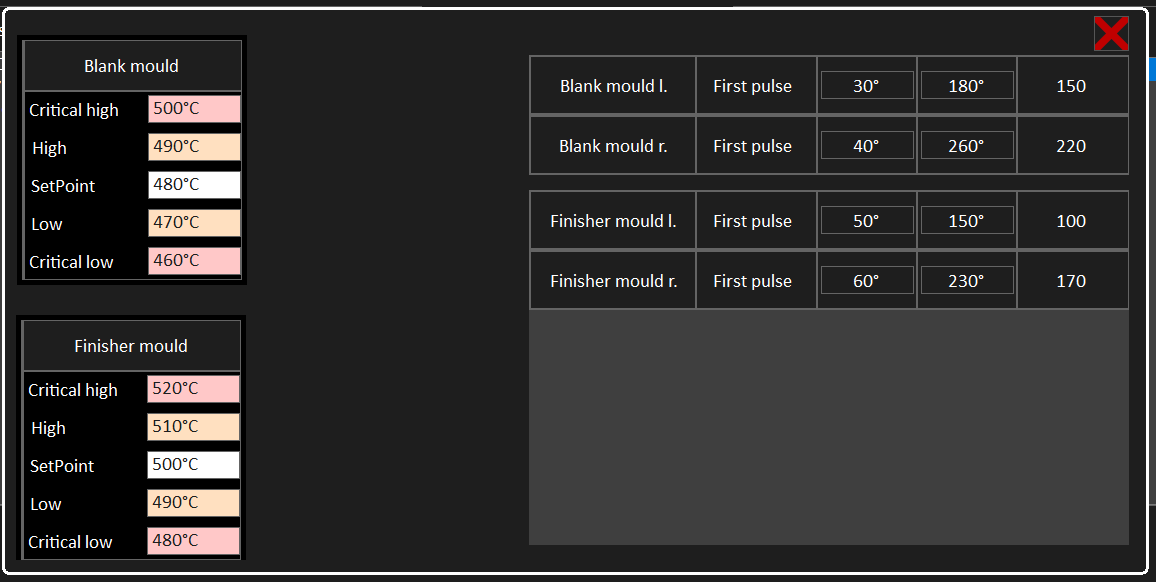
- Refonte du calcul et de l'affichage des températures par moule.
- Amélioration du calcul de la température (calibration/compensation des variations de la température de la caméra).
Windows n'est pas un OS temps réel
- Une image capturée en décalé, c'est l'évènement raté.
- Ma solution : deux déclencheurs en alternance qui se passent le relais.
L'image : deux coureurs et un témoin. Pendant que l'un court, l'autre se prépare.
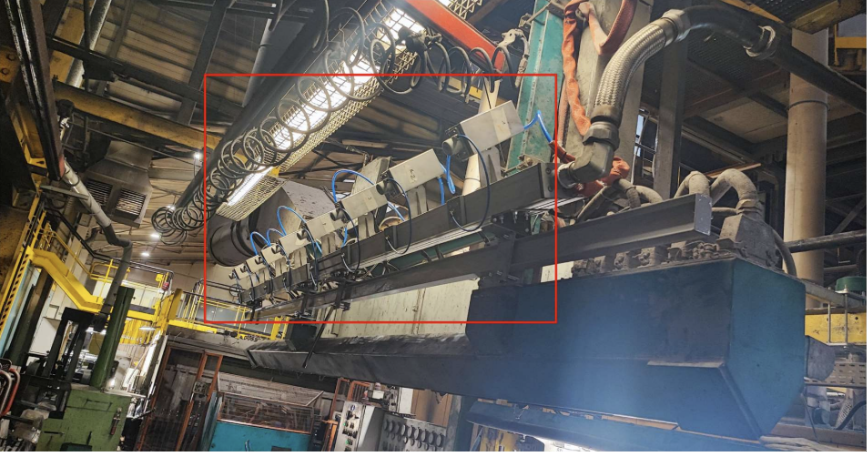
Mon premier déploiement client
Intervention sur site pour l'installation du système.
- Installation complète d'une machine Spyro, avec mon tuteur.
- 8 caméras, chacune calibrée individuellement.
- Synchronisation par signaux électriques envoyés par la machine de formage.
La leçon
Expérience terrain : tests en simulation ≠ tests sur site.
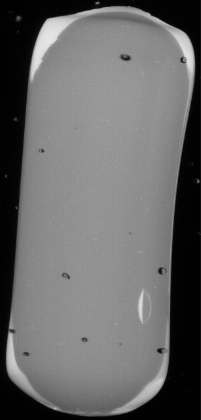
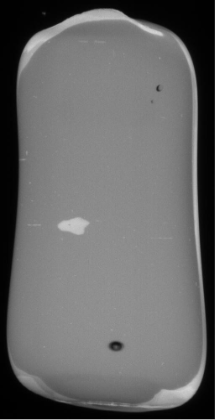
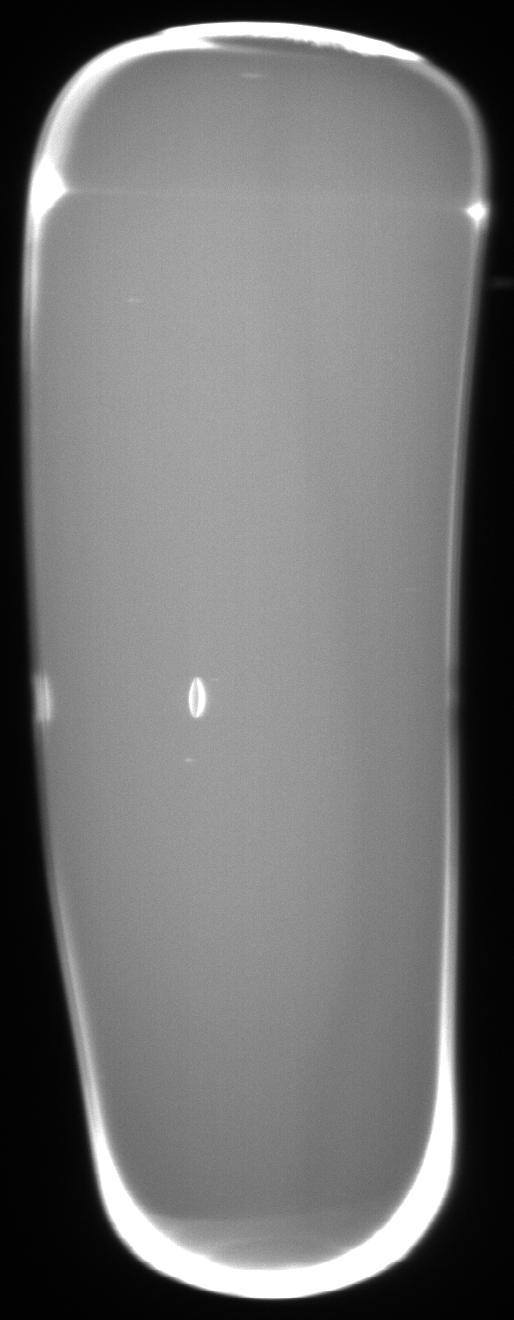
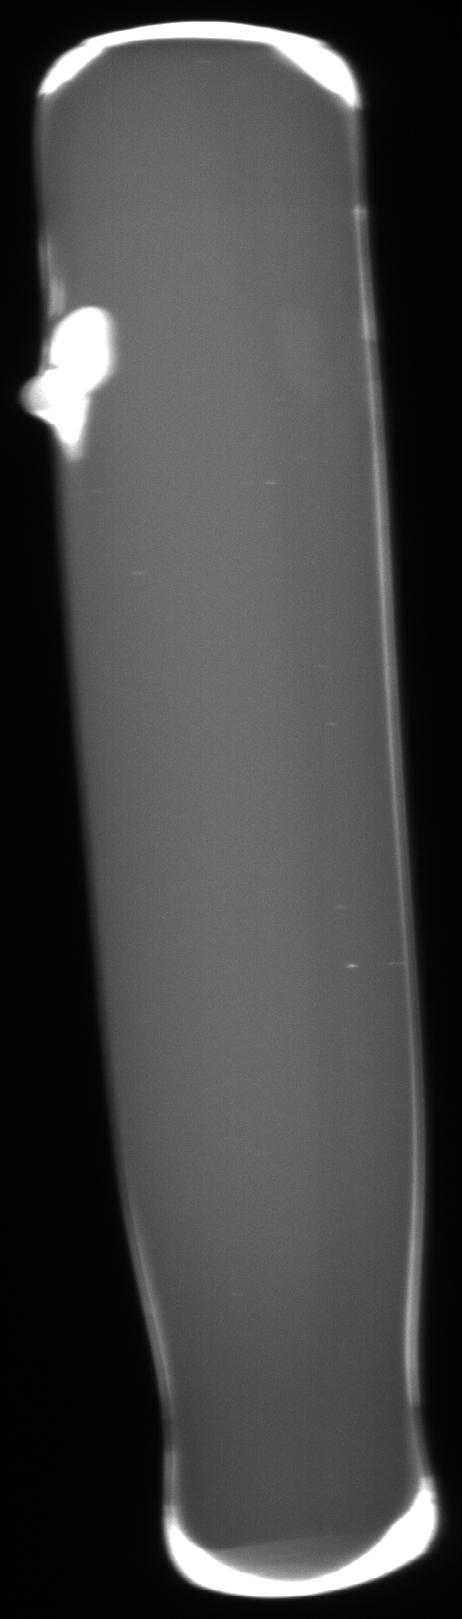
Détecter les défauts dans la masse de verre
Bulles d'air
Petites, rondes, sombres.
Bouillons
Grosses bulles creuses.
Inclusions
Corps solides, rondes mais pleines.
- Trois signatures visuelles → un pipeline qui les discrimine et les compte.
- Chaque défaut archive son image : boucle d'amélioration continue.
Un logiciel conçu en autonomie, déployé aux Pays-Bas
- La supervision incendie, conçue et développée de A à Z.
- Réalisation de l'architecture logiciel, maquettes visuelles, algorithmes de détection de défauts
- Communication avec le système de supervision incendie de la machine de formage
- Déployée à Dongen, Pays-Bas, avec mon tuteur.
Le problème des données rares
- Un départ de feu est rare par définition. Pas de dataset.
- Mon approche : modéliser la signature infrarouge plutôt qu'apprendre sur des données.
La qualité et la relation client
Méthode
- Réunion régulière avec mon tuteur.
- Conception avant la première ligne de code.
- Tests sur simulateur, puis validation sur site.
Traçabilité
- Versioning strict, historique complet.
- Rétrocompatibilité
Client
- Participation aux réunions client.
- SAV à distance - 15+ clients
Résumé des installations recensées à ce jour
Acquis
- Vision industrielle & traitement d'image.
- Temps réel, cartes I/O, automates.
- Utilisation de tout type de caméra (linéaire, thermique, infrarouge).
À améliorer
- Formaliser les plans de test.
- La partie hardware du Spyro reste à améliorer.
Là où le logiciel touche la matière
- Des domaines différents du cursus, appris sur le terrain.
- Ce qui a le plus compté : L'apprentissage par la pratique.
Merci de votre attention.
Des questions ?